3D 扫描的实际耗时受到多种因素的影响,包括扫描仪的扫描速度、扫描对象的尺寸、物体的表面特征、扫描参数、标记点数量、实时点距(蓝色线激光扫描),以及扫描仪和电脑的硬件性能等。这些因素都会在不同程度上影响实际的扫描效率。
因此,从实际工作效率的角度来看,合理的计算方式是:
总项目耗时 = 准备时间(Setup) + 数据采集时间(Data Capture)
本文将从多个方面介绍影响 3D 扫描耗时的关键因素,并提供一些提高扫描效率的建议。
¶ 1. 扫描仪自身的硬件性能
不同扫描仪采用不同的光学技术和硬件配置,因此其数据采集方式和扫描效率也存在较大差异。
在评估扫描仪速度时,以下几个参数通常比较重要。
¶ 1.1 采样率(Points/s)
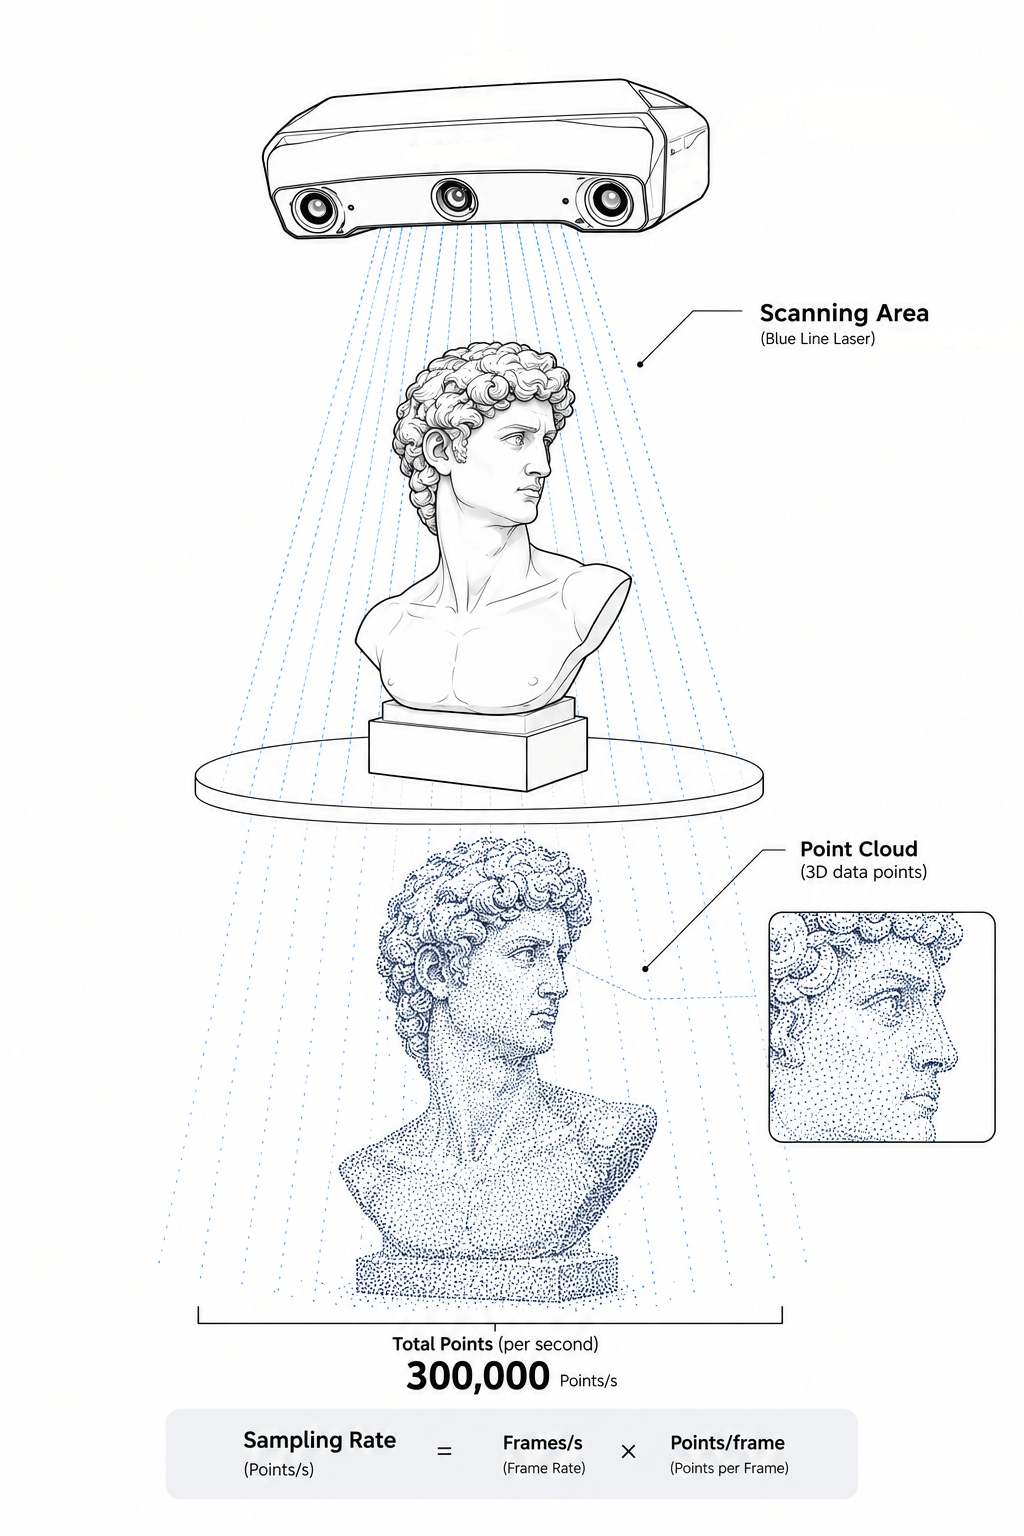
采样率通常以 Points/s(点/秒) 表示,即扫描仪每秒能够采集的三维数据点数量。
采样率(Points/s)= 帧率(帧/秒)× 单帧采样点数(点/帧)
从理论上来说,采样率越高,意味着扫描仪在相同时间内能够获取更多的数据。但在实际比较不同扫描仪时,应同时结合采样率、视场、光源和帧率等参数进行比较。
¶ 1.2 视场(FOV)
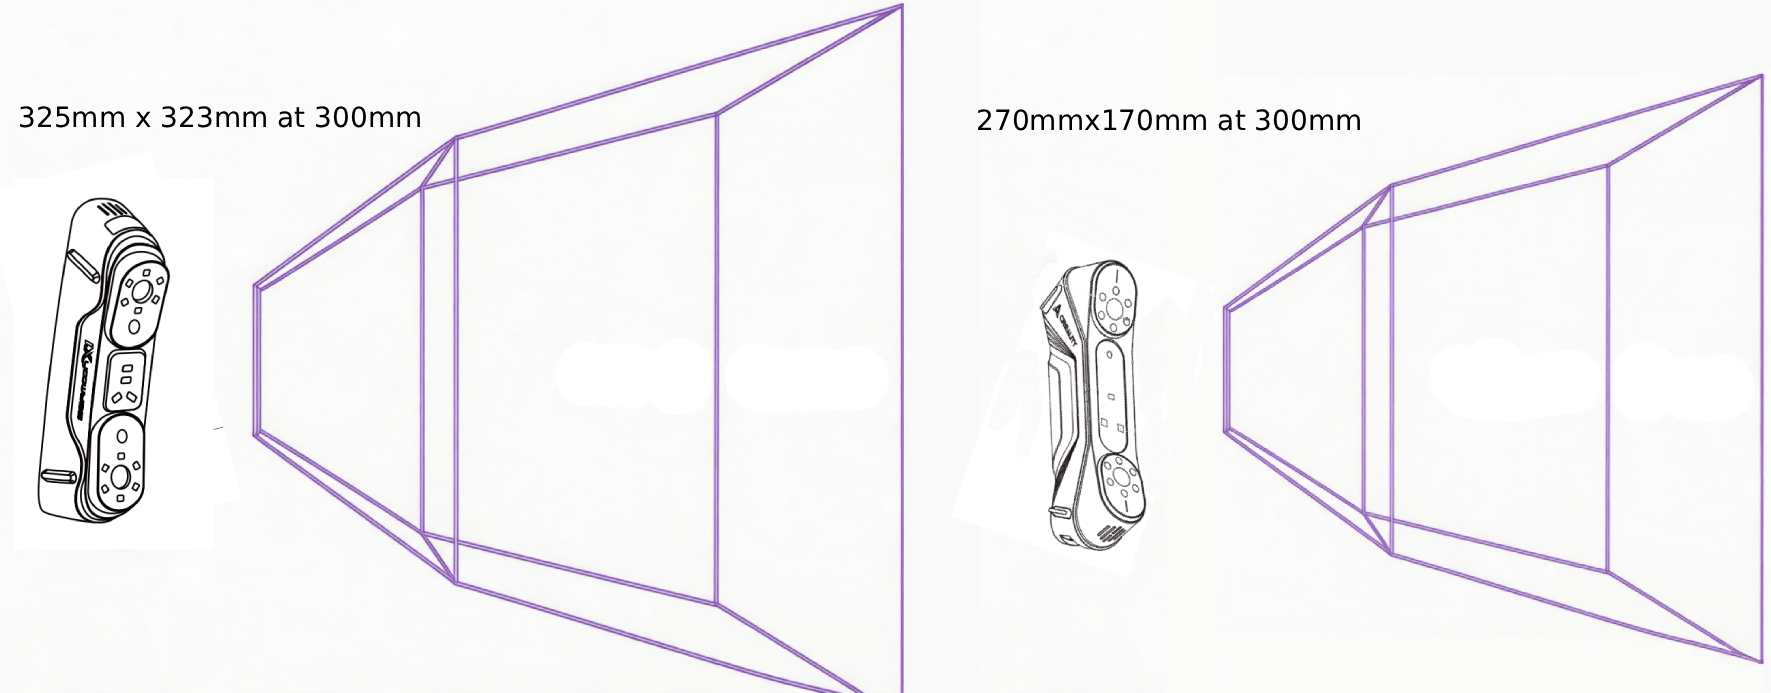
FOV(Field of View,视场)是指扫描仪在一定扫描距离内能够采集的区域范围。视场越大,一次扫描能够覆盖的区域通常也越大。
对于大型物体,较大的视场通常可以提高表面覆盖效率。例如:扫描汽车车身、家具、大型机械零件:
- 视场较小 → 每次覆盖面积较小 → 需要更多扫描趟数
- 视场较大 → 每次覆盖面积较大 → 可以减少扫描路径和扫描趟数
¶ 视场大小与适用场景
较大的视场通常意味着:
- 单次覆盖面积更大
- 扫描大型物体更快
- 所需扫描路径更少
而对于尺寸较小、结构复杂或需要捕捉精细细节的物体(如齿轮、小型机械零件、雕刻细节),较大的视场反而可能降低点云密度,影响细节还原。这类物体通常需要更高的点云密度和更小的扫描视场。
综合来看,扫描范围的选择应根据物体尺寸和细节需求来决定。
¶ 1.3 帧率(FPS)
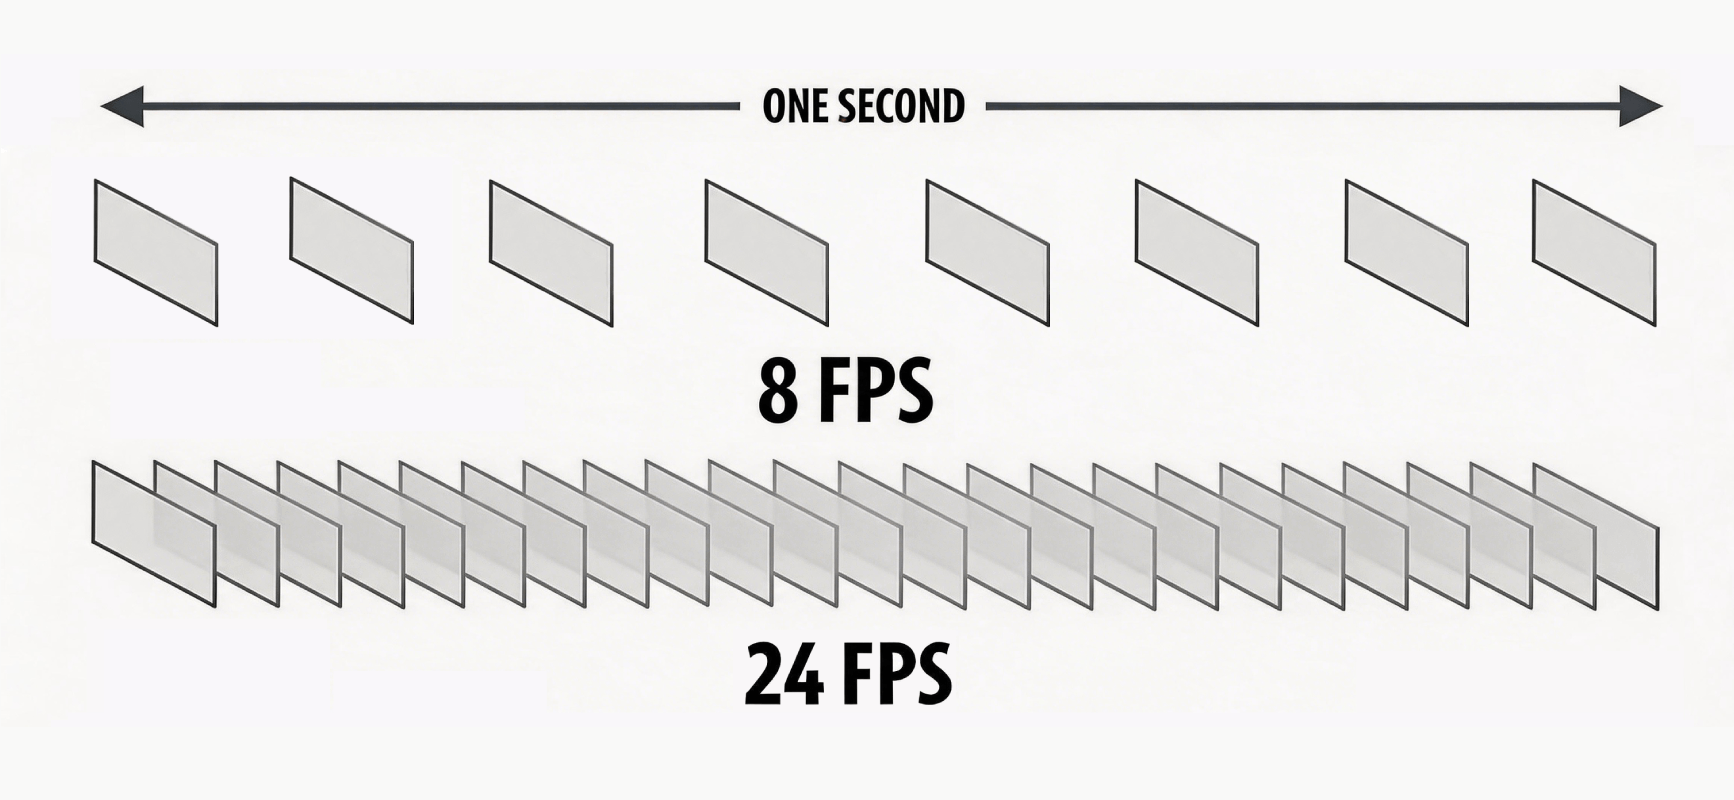
FPS(Frames Per Second,帧率)指扫描仪每秒能够采集或处理的图像帧数。
当帧率较低时,若手持移动过快,相邻两帧之间的空间位移会增大,导致帧间数据重叠区域减少。扫描仪因缺乏足够的重叠特征而难以正确判断当前位置,最终导致跟踪丢失或扫描失败。
因此,较高的帧率通常意味着用户可以使用更自然、更流畅的扫描动作,而不需要刻意降低移动速度。
不过需要注意的是:扫描仪支持较高 FPS,并不代表电脑一定能够稳定达到该帧率。电脑性能、USB 数据传输和软件实时处理能力都会影响实际帧率。
¶ 1.4 光源技术
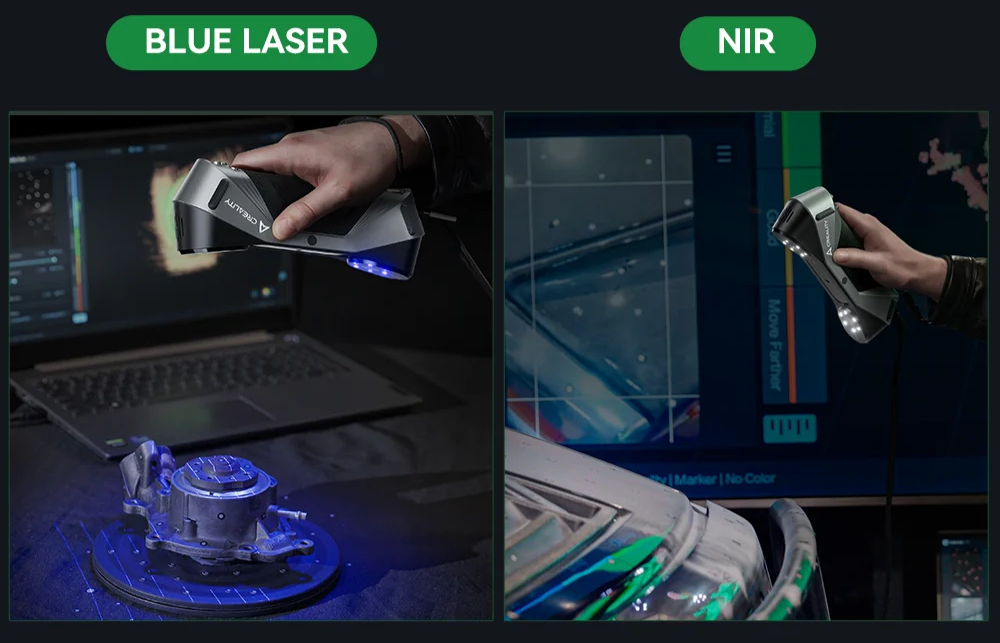
不同的扫描技术采用不同的数据采集方式,因此扫描效率也有所不同。
¶ 红外结构光
红外结构光通常通过一次采集较大范围的表面信息进行三维计算,该技术的主要特点包括:
- 单帧覆盖范围较大
- 适合较大面积的快速覆盖
- 支持几何或纹理跟踪
对于具有明显几何特征或纹理特征的物体,几何或纹理跟踪可以减少标记点的使用,从而缩短扫描前的准备时间。但红外结构光具体扫描效果仍受环境光、表面材质、颜色和反光程度等因素影响。
¶ 蓝色线激光
蓝色线激光扫描仪通过激光线获取物体表面的三维数据,其效率通常与以下因素有关:
- 激光线数量
- 采集频率(帧率)
更多激光线可以在同一时间覆盖更多区域。因此,在扫描大型机械零件或需要快速覆盖较大面积的场景中,交叉线激光模式通常能够提高数据采集效率。
¶ 2. 电脑/手机硬件与系统配置
硬件性能不足是导致扫描总时间延长的常见原因之一,主要体现在以下两个方面:
- 实时扫描阶段:如果电脑或手机性能不足,预览会卡顿、帧率会降低,容易导致跟踪丢失。一旦丢失跟踪,就需要停下来重新定位,这会显著增加完成扫描所花费的时间。
- 数据处理阶段:内存不足或显卡性能不够,会导致融合、封装等后处理步骤变得非常缓慢。
为了尽可能缩短处理时间,有两点值得留意:
- 在有线扫描时,请将扫描仪连接至电脑的高速USB接口(推荐USB 3.0),并使用原装数据线。USB带宽不足可能导致数据传输变慢,进而影响扫描效率。
- 使用笔记本电脑时,请务必连接电源适配器,并将电源模式设为“高性能”。在电池供电下,系统会限制硬件性能,扫描过程可能明显变慢。
不同扫描仪型号对硬件的要求有所不同。如需查看针对您所使用型号的具体推荐配置或最低要求,请参考官方性能指南。
¶ 3. 扫描对象与扫描参数
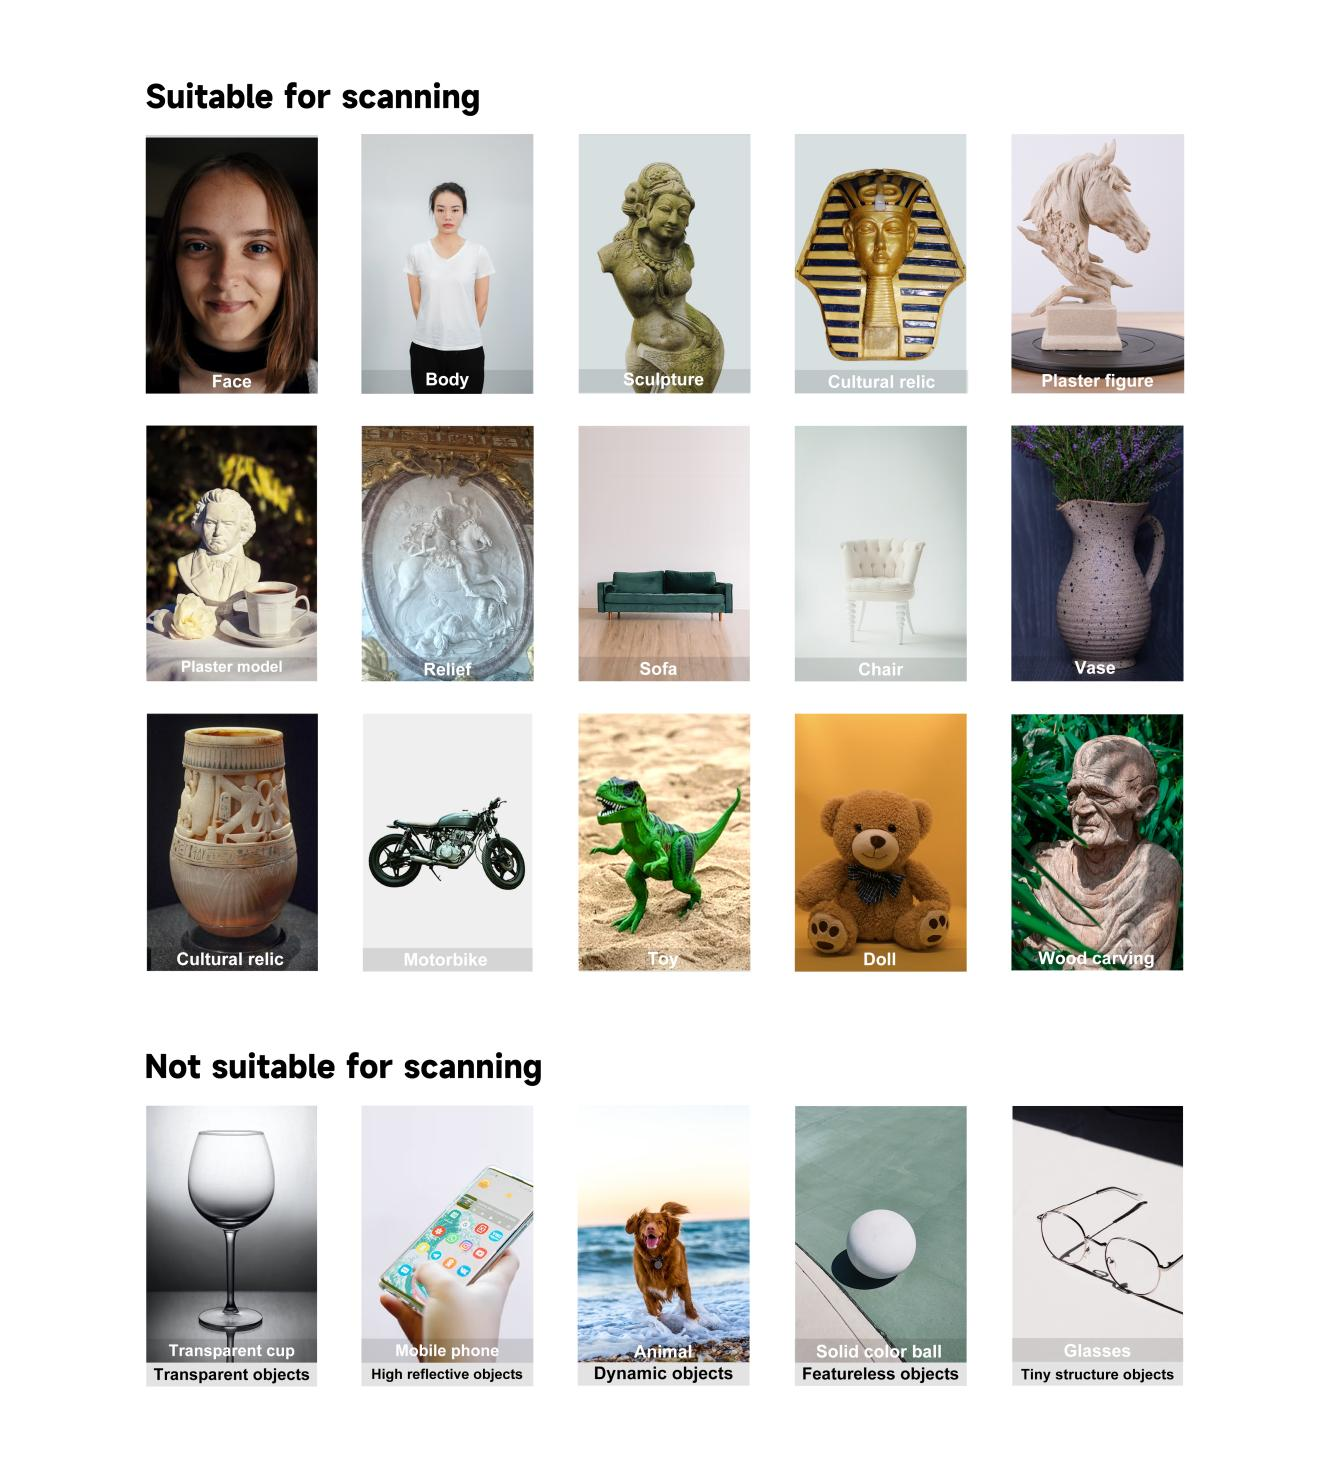
除了设备和电脑性能,扫描对象本身也是影响扫描时间的重要因素。在开始扫描之前,建议先了解:
- 物体尺寸
- 表面材质和颜色
- 是否反光或透明
- 是否存在明显几何或纹理特征
这些信息将直接影响扫描模式和准备工作。
¶ 3.1 物体尺寸
通常来说:物体越大,需要覆盖的表面积越大,因此扫描时间通常也越长。但扫描时间并不完全与尺寸成正比。
例如:
一个大型且表面简单的平面,可能比一个尺寸较小但结构非常复杂的物体更容易扫描。
¶ 3.2 点距
点距可以理解为最终点云中相邻三维数据点之间的距离。点距更小 → 点云更密 → 能够保留更多细节; 点距更大 → 点云更稀疏 → 数据量更小。
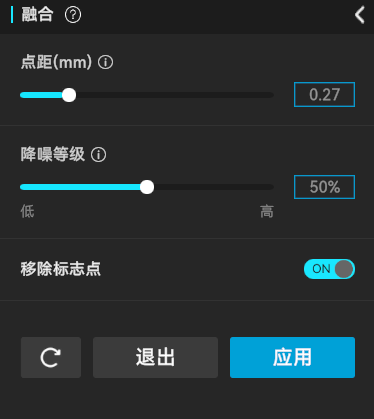
点距需要根据实际应用的尺寸和精度要求来确认,更小的点距并不意味着更高的工作效率,如果扫描一个尺寸较大的物体,却使用远高于实际需求的高分辨率设置,可能导致:数据量大幅增加、内存占用增加、融合和后处理时间增加。
因此建议:不要盲目追求最小点距,而应该根据物体尺寸和最终用途选择合适的扫描分辨率。
例如:
- 大型物体 → 通常可以使用较大的点距
- 精密零件 → 可能需要更小的点距
- 用于展示的模型 → 不一定需要较小的点距
- 用于尺寸检测或逆向工程 → 应根据实际公差要求设置
¶ 4. 物体表面特征与前期处理
扫描效率往往在真正开始扫描之前就已经受到影响,一些特殊材质可能需要额外的准备工作。
例如:
- 对于特征和颜色单一的物体,为了提高扫描成功率,需要使用标记点。
- 对于黑色物体、高反光金属、透明/半透明的物体,需要使用扫描喷雾或调整曝光或扫描参数。
这些操作都会增加准备时间。
因此,扫描速度不仅仅取决于扫描仪扫描速度有多快,也取决于扫描前需要花多少时间让物体变得“容易扫描”。
¶ 5. 标记点数量与跟踪方式
标记点能显著提升扫描系统的跟踪稳定性,尤其在物体表面缺乏几何或纹理特征时作用明显,但粘贴和移除标记点会消耗大量时间,大型项目中准备工作甚至可能超过扫描本身。
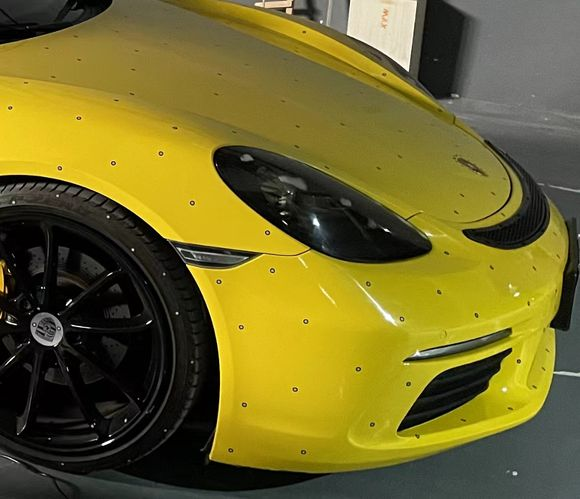
如果物体具备足够的几何或纹理特征,可选择无标记点跟踪模式,从而省去贴点和撕点的步骤,大幅缩短准备时间。
因此,在实际项目中,应根据物体特征在标记点跟踪与无标记点跟踪之间做出选择,在保证跟踪稳定性的前提下尽量减少标记点的使用,以提高整体扫描效率。(部分蓝色线激光扫描仪,如 Creality Pika、Sermoon X1、Sermoon S1、Sermoon P1,都支持蓝色线激光无标记点扫描模式。)
¶ 6. 操作方式和扫描路径
操作方式也会影响扫描效率,频繁丢跟踪、重定位或漏扫会显著拉长项目耗时,因此扫描前应规划好起扫位置和移动路径;扫描过程中尽量保持最佳距离。
重复扫描同一区域通常不会提升质量,反而增加数据量和处理负担,建议在保证数据完整的前提下尽量减少无效重复,对复杂物体可采用分区域扫描。
.png)
对于小型物体,使用转盘可使扫描路径更稳定、多角度采集更一致,相比手动调整操作更简便,也更容易形成标准化的扫描流程。
.png)
¶ 最后总结
真正高效的扫描方案应该能够:快速完成准备、稳定采集数据、减少重复扫描,并在合理的时间内完成数据处理。
因此,选择 3D 扫描仪和设置扫描参数时,建议始终从实际应用出发:
扫描对象有多大?需要多少细节?表面是否容易扫描?是否需要贴标记点?电脑配置是否符合要求?最终模型用于什么用途?
只有综合考虑这些因素,才能真正找到适合自己项目的扫描方案,并在保证扫描质量的同时提高整体工作效率。