扫描结束后,需要进行点云融合,将扫描的多帧点云(几百甚至几千帧)进行融合,得到网格模型。
点距是此过程的重要参数之一。点距设置越小,捕获模型中的细节越多,但处理时间也越长。但是,点距设置过大,可能会导致模型的某些部分缺失。
当处理较小的物体(例如 25 厘米以下的物体)或寻求更好的细节时,建议将点距设置为 0.1 毫米或 0.15 毫米。使用 0.1 毫米的点距,我们可以为大多数物体实现足够好的细节。
对于蓝色线激光模式,软件要求用户设置两种点距:实时扫描点距和点云融合的点距。
对于红外模式,仅需要设置点云融合的点距。
¶ (1) 实时扫描阶段的点距
主要影响实时扫描渲染的质量,和影响最终的3D模型。点距越小,实时扫描渲染的模型越精细,但会消耗更多的内存。对于较小的物体,建议设置较小的点距。例如扫描10cm的部件时,可以将点距设置为0.15mm。 对于较大的物体,我们建议使用较大的点距进行扫描。例如扫描车门时,可以将点距设置为0.5mm。
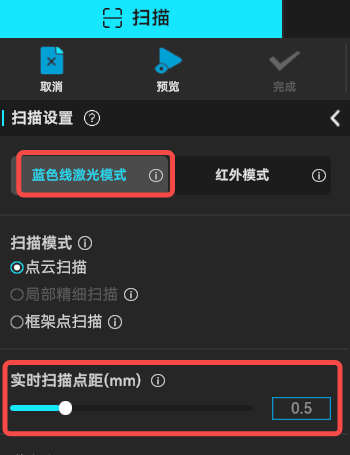
对于交叉线扫描,我们建议将点距设置为0.2mm以上,因为交叉线扫描主要用于中型到大型物体。
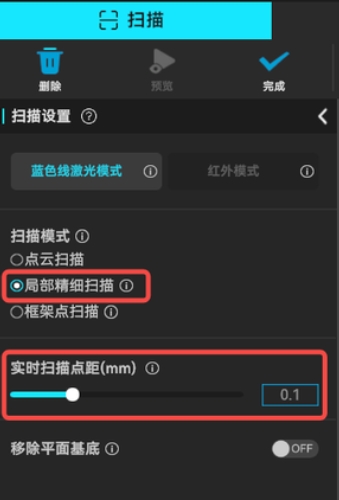
如果使用较大的点距进行扫描,如何才能获得良好的细节? 您可以利用软件提供的局部精细扫描功能。例如,先以0.5mm的点距扫描整个物体,然后切换到局部精细扫描模式,选择需要增强细节的区域,以0.1mm的分辨率进行局部细节扫描,以获得该区域的几何细节。
¶ (2) 点云融合中的点距
它将直接影响最终模型的细节。点距越小,细节越好,但需要更多的处理时间和内存。 对于大多数物体,0.1mm 的点距可以实现良好的细节。如果使用 0.02mm 的点距,处理时间和内存将急剧增加。对于较大的物体,建议使用较大的点距。例如,扫描车门时,可以使用 0.5mm 的点距。 对于交叉线扫描,我们建议将点距设置为0.2mm以上,因为交叉线扫描主要用于中型到大型物体。
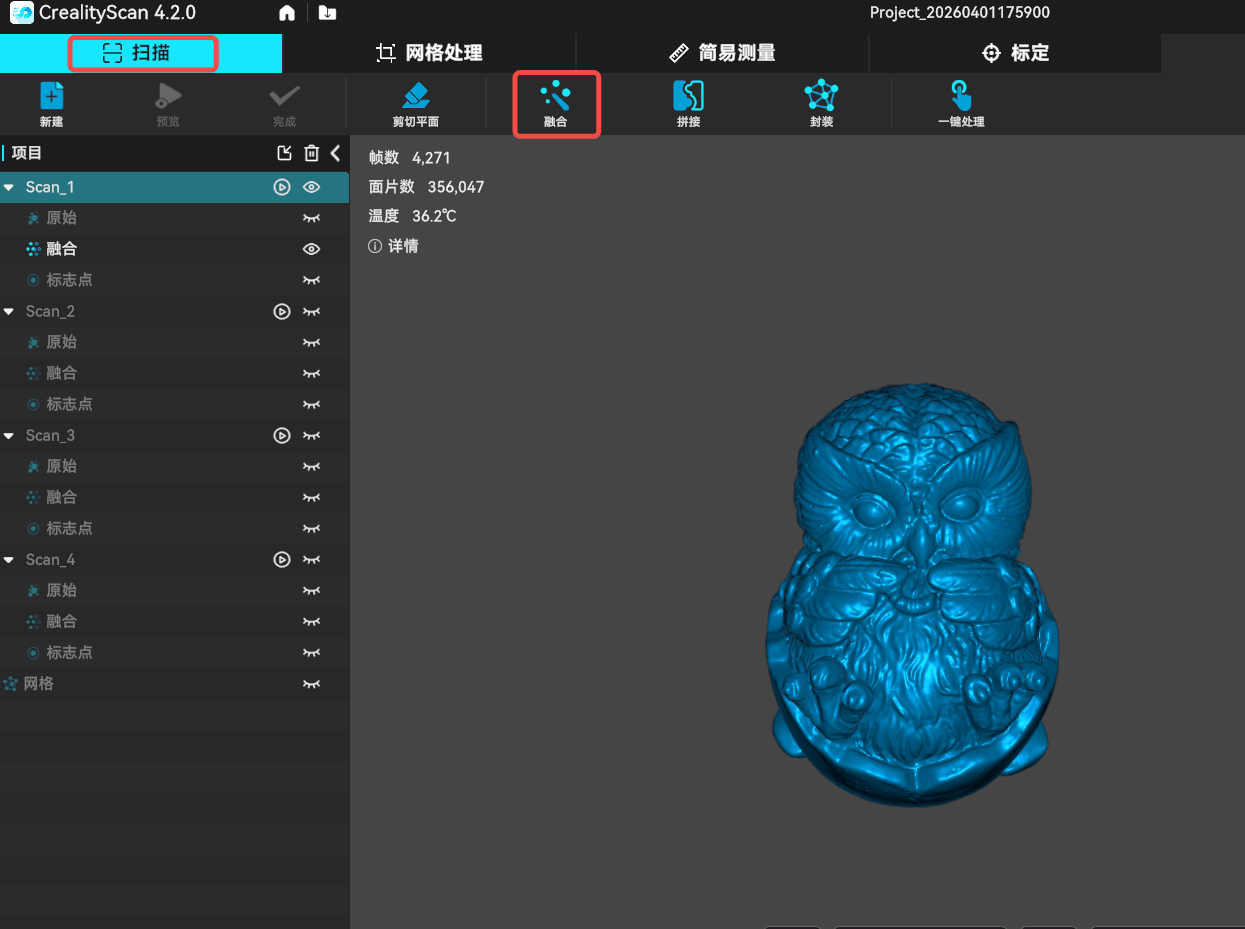
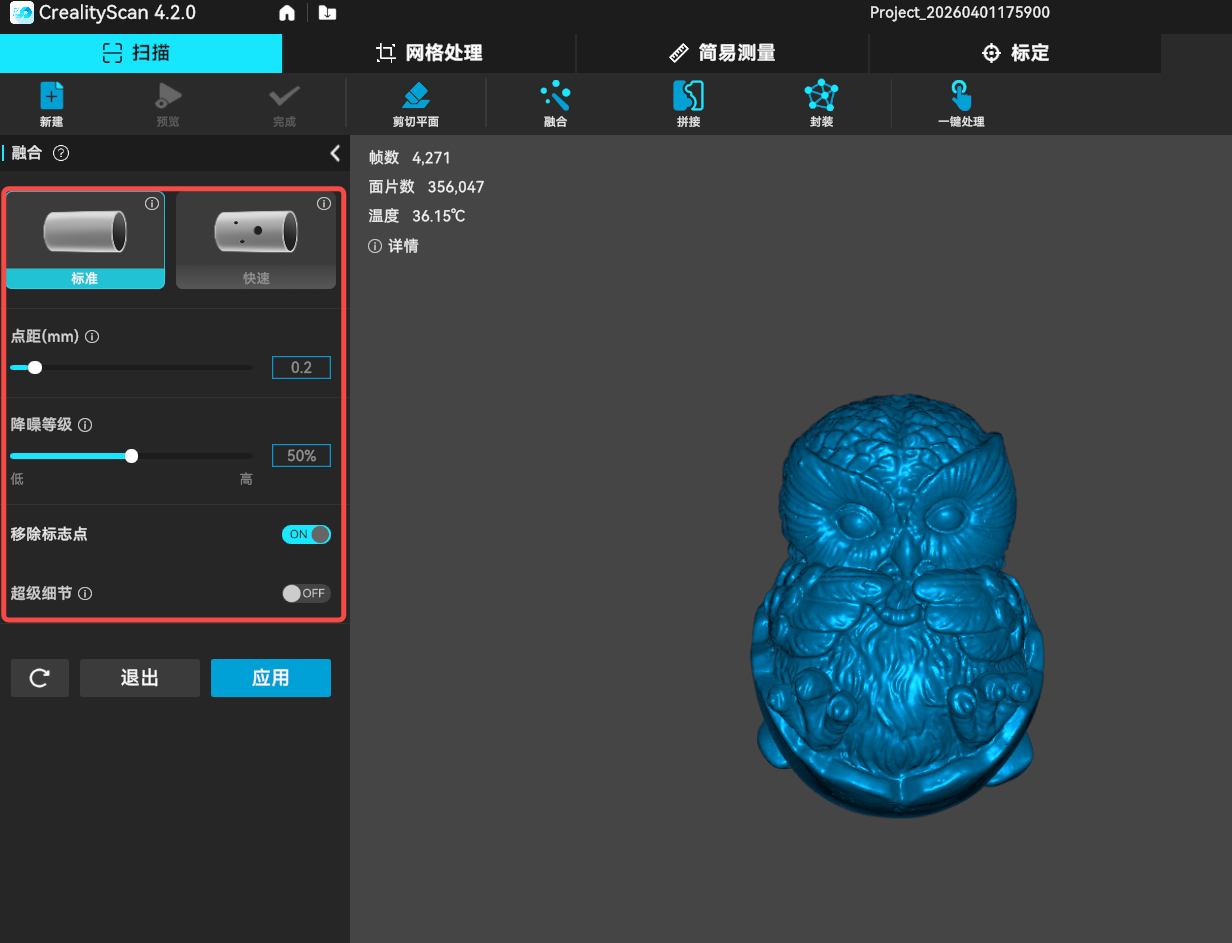
融合模式(仅在使用蓝色线激光扫描时显示):分为标准模式和快速模式。
- 标准模式: 融合后的网格更完整,较小的孔洞会被填充,处理时间较长。可设置点距、降噪等级、超级细节等参数。
- 快速模式: 网格更保真,边缘更准确,能保留更多孔洞,处理时间短,仅需设置点距。
降噪等级: 该值越低,保留的数据越多。
移除标志点: 该功能仅在使用蓝色激光扫描或跟踪模式设置成标志点时显示,用于移除标志点并填充相应的孔洞。
超级细节(仅在使用蓝色线激光扫描时显示): 启用后,点距可设置为更小值。(电脑内存大于 8GB 时才会生效)
Creality Scan软件允许用户多次进行点云融合,例如,如果你对当前的融合结果不满意,可以修改参数并重新执行点云融合步骤。
¶ 融合点距和实时点距的关系
| 实时扫描点距 | 融合点距 | 一般影响 |
|---|---|---|
| 0.15 mm | 0.10 mm | 融合分辨率更细,有利于保留已采集的细节,但不代表实际精度提高 |
| 0.15 mm | 0.15 mm | 两者设置一致,作为测试基准比较方便 |
| 0.15 mm | 0.30 mm | 融合网格可能更粗,小特征或细节可能被弱化 |
| 0.50 mm | 0.10 mm | 输出网格设置更细,但如果原始数据不足以支持这些细节,并不会凭空增加真实信息 |
在追求细节保留的场景下,融合点距通常建议设置为不大于实时扫描点距,避免融合阶段因较粗的采样设置而损失部分细节。但这不是强制规则,具体参数仍需结合物体尺寸、原始点云密度、细节要求和电脑性能调整。减小融合点距只能提高输出网格的采样细度,不能弥补原始扫描数据不足,也不代表实际测量精度提高。